
随着具身智能加速从算法研发走向真实世界,高质量、多模态、可规模化的数据供给,正在成为决定机器人操作能力上限的关键基础设施。
近日,新智具身正式上线NeoData全模态数据商城。依托自建的精细化具身数据服务平台,以及融合视觉、触觉与运动轨迹的多模态采集体系,NeoData面向具身大模型训练需求,持续提供覆盖多场景、多任务、多本体的高质量具身智能数据。
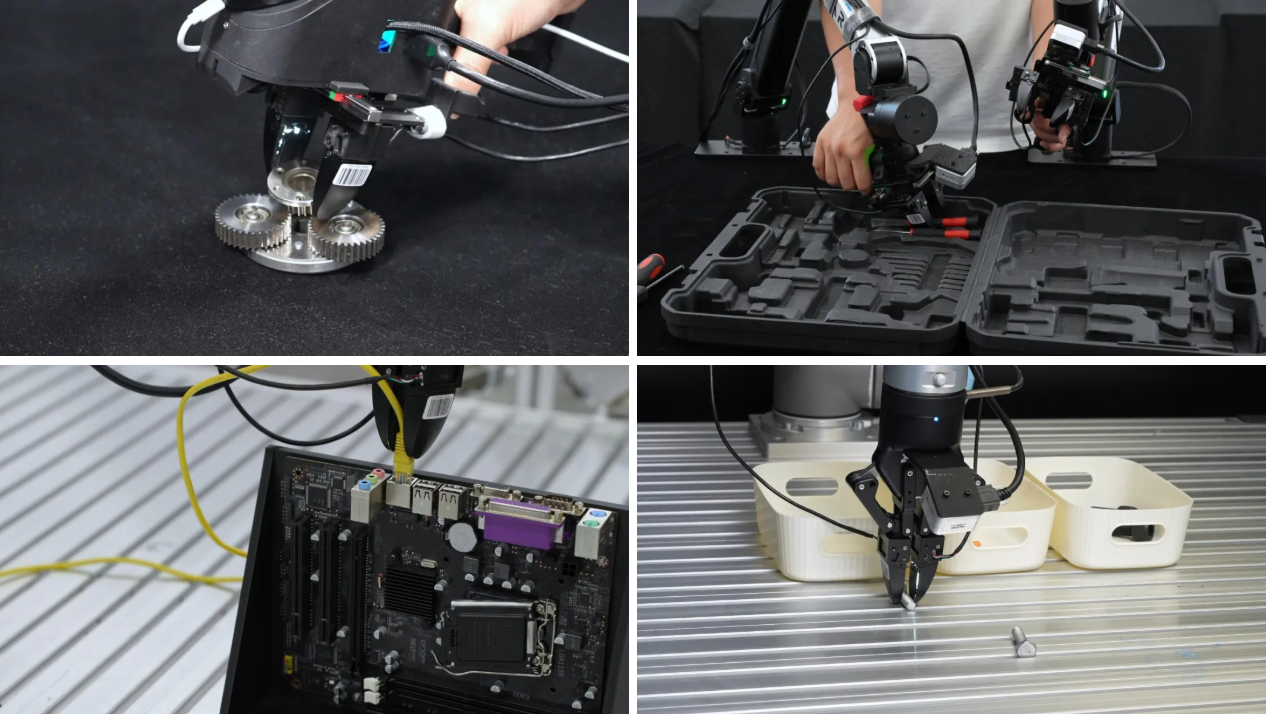
目前,新智具身已累计沉淀超200万条、超5万小时具身智能任务数据,覆盖千余项任务。任务数据覆盖工业制造、电子3C、家居服务、专业科研、物流仓储、商业零售、商务办公及餐饮服务等典型真实精细化操作场景,涉及装配插接、分拣搬运、柔性物操作、折叠整理、抓取放置等多类机器人核心任务。
从“采得到”到“采得全、采得准、采得多”
NeoData背后,是新智具身团队持续建设的精细化具身数据服务平台。
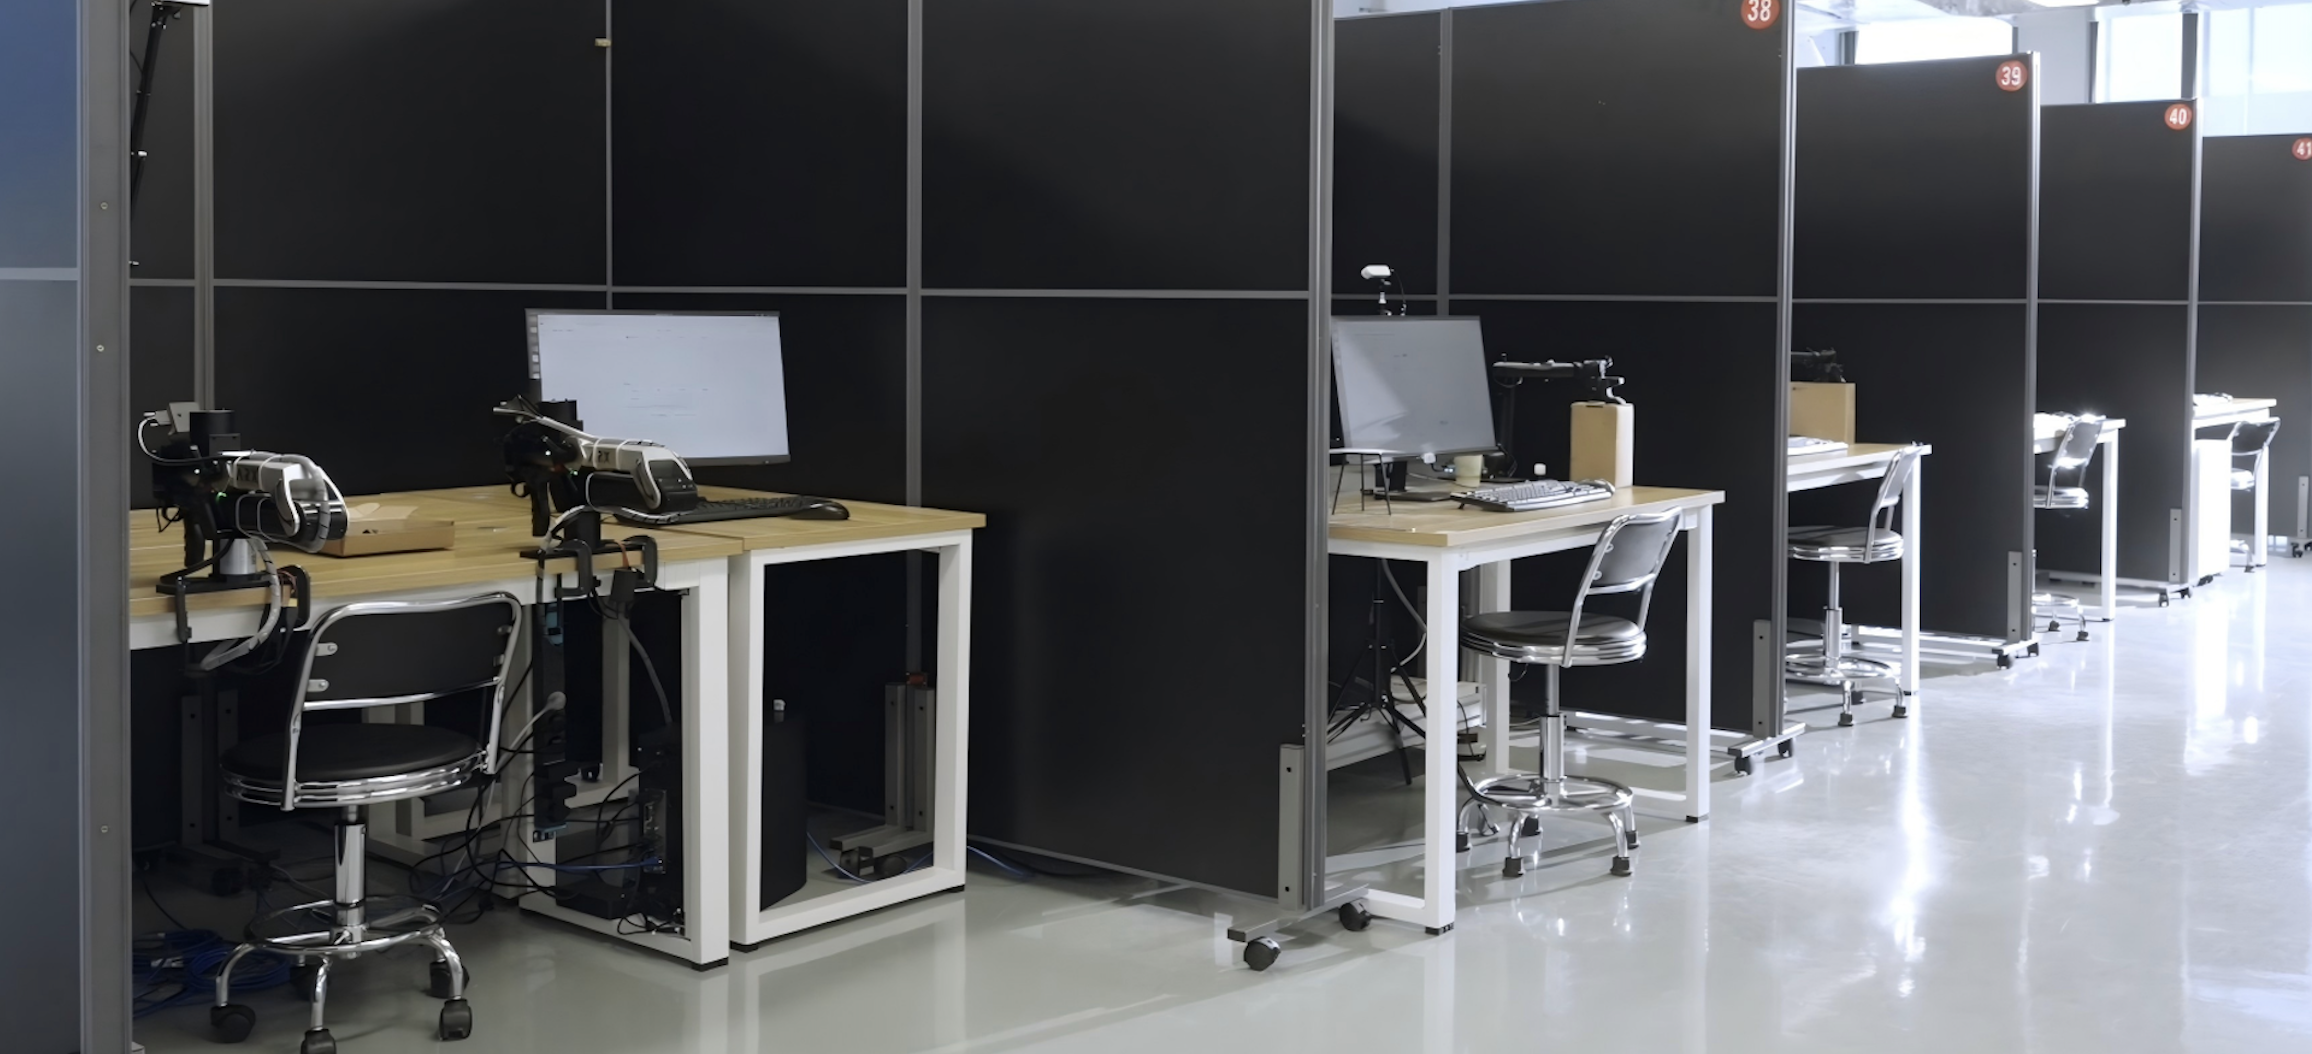
公司已建设超1000平方米的专业视触觉具身数据采集工厂,并与真实场景合作方协同开展数据采集。围绕精细化操作需求,平台覆盖非刚性物体操作、柔性材料处理、精细插拔抓取及通用操作等任务,持续拓展场景和任务范围。目前,平台每日可采集超千小时高质量有效数据,并通过标准化、规模化的数据生产体系,为具身大模型训练提供稳定的数据来源。
在数据生产过程中,团队围绕任务设计、采集规范、数据清洗、质量复核和分层标注建立完整管线,对采集数据进行持续检查和筛选,确保采集任务与真实场景对齐,交付数据清晰、有效、可用于训练。依托统一的生产流程,NeoData能够在扩大数据规模的同时,保持数据质量和交付效率。
不同于仅关注视觉和动作轨迹的数据采集方式,新智具身更强调机器人与物理世界真实接触过程中的视触觉与交互状态信息。数据不仅记录机器人“看到了什么、做了什么”,也记录机器人“碰到了什么、接触状态发生了怎样的变化”,为模型理解接触、形变、滑移等精细操作过程提供更丰富的信息。
这也为未来构建更大规模、更丰富的视触觉操作数据集奠定了基础。
真机+UMI,覆盖不同阶段的数据需求
针对具身数据采集效率、跨本体适配和真实性之间的平衡,NeoData建立了真机与UMI并行的数据采集方案。
在真机采集方面,平台支持同构遥操作、VR遥操、Gello、3D鼠标等多种采集方式,直接获取机器人真实执行过程中的多模态交互数据,服务于操作策略训练和实际部署。
在UMI方案中,新智具身自主研发适用于视触觉数据采集的UMI设备,可脱离特定机械臂本体,通过人类示范快速采集视觉、视触觉及动作等多模态数据,更灵活地覆盖不同物体、不同环境和不同操作任务。
两类方案相互补充:真机数据强化机器人真实执行过程中的物理一致性,UMI进一步提升数据采集效率和场景扩展能力,共同构成NeoData规模化、系统化的数据生产体系。
NeoData,让真实世界成为机器人的训练场
从工业装配中的精准插接,到家居场景中的衣物折叠;从物流仓储中的分拣搬运,到商业服务中的物品整理,机器人真正进入现实世界,需要面对的远不止“看见目标”,还包括接触、受力、形变、滑移以及复杂环境中的连续动作决策。
围绕不同模型和机器人本体的训练需求,NeoData将多场景任务数据、视触觉信息和真实执行数据纳入统一的数据供给体系。客户既可以在商城中选择标准数据产品,也可以根据机器人本体、任务类型、应用场景、数据模态和标注要求,提出定制采集与专项数据服务需求。
从前期任务定义、数据采集,到清洗、标注和交付,NeoData提供一体化的数据服务支持,帮助客户减少重复建设成本,更快获得可用于训练的数据。标准数据与定制服务可按实际需求灵活组合,为不同规模的团队提供更具性价比的选择。
未来,新智具身将继续扩大场景覆盖和数据规模,持续完善UMI、真机采集、跨本体Infra与视触觉多模态数据体系,推动更多高质量具身数据进入模型训练环节,让数据真正成为具身智能持续进化的基础设施。
NeoData全模态数据商城,让高质量具身数据更高效地连接真实世界与机器人智能。
NeoData全模态数据商城已正式上线
欢迎具身智能、机器人及
相关行业伙伴前来浏览了解
针对不同机器人本体、任务类型及应用场景
NeoData可提供数据定制
专项采集及数据服务方案
客户可按训练目标和预算灵活选择服务组合
欢迎联系我们咨询合作